

Яндекс увеличил скорость роверов на 40% с помощью ИИ — роботы стали увереннее двигаться в плотном потоке людей
Раньше роверы замедлялись, если сталкивались со сложными дорожными ситуациями 2 минуты
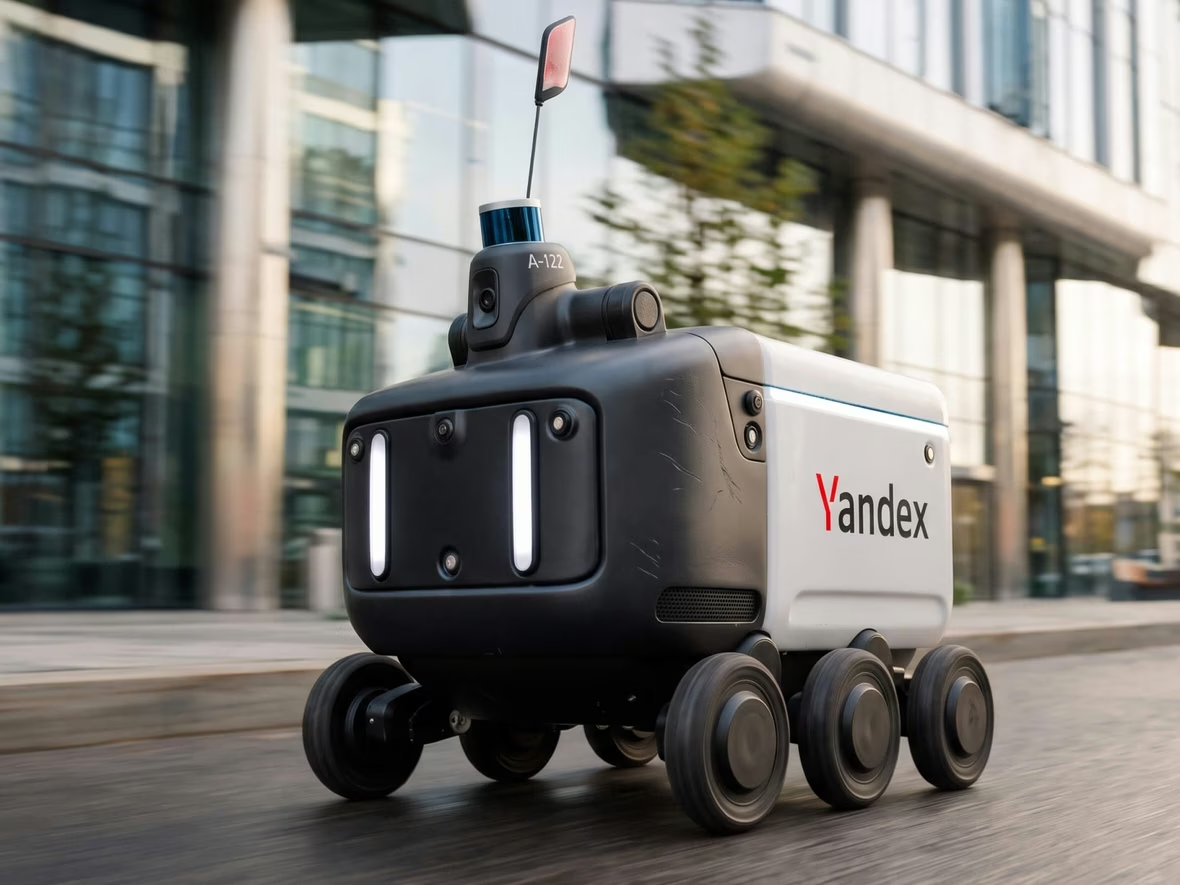
Средняя скорость роверов Яндекса за последние пять месяцев выросла почти на 40% — с 3,5 до 5 км/ч., сообщила компания в блоге об автономных технологиях. Скорость роверов выросла благодаря ИИ, который точнее прогнозирует развитие дорожной ситуации и поведение других участников движения.

ИИ обучается на тысячах виртуальных роверов
Для обучения ИИ-модели Яндекс использует симулятор, в котором одновременно работают более 6000 виртуальных роверов. Они отрабатывают различные дорожные ситуации, в том числе редкие сценарии, которые сложно воспроизвести на реальных улицах.
Компания применяет метод обучения с подкреплением (reinforcement learning). После каждого виртуального маршрута система оценивает, насколько корректно ровер прошёл путь. Полученная обратная связь помогает ИИ-модели выбирать наиболее безопасные и оптимальные траектории.
За всё время разработки модели Яндекса суммарно провели в симуляторе более 20 тыс. лет. За один час виртуальные роверы накапливают около 140 дней опыта, а за 40 часов — примерно 15 лет.
ИИ-планировщик заменил прежние алгоритмы роверов весной 2026 года
На новую систему управления движением весь флот роверов перешёл в мае 2026 года. До этого роботы использовали алгоритмы с заранее заданными инженерами правилами поведения. В сложных или незнакомых ситуациях роботы чаще выбирали консервативную стратегию — замедлялись и ждали, пока путь освободится.
ИИ-планировщик позволяет роботам продолжать движение в более сложных условиях, не мешая другим участникам движения. Например, ровер может заранее снизить скорость перед препятствием или ускориться на свободном участке пути.
Лидар и ультразвук помогают роверам избегать столкновений
Несмотря на обучение ИИ, на реальных маршрутах продолжают работать несколько независимых уровней безопасности. Один из них — лидарный контур, который реагирует на препятствия за десятую долю секунды и автоматически ограничивает скорость робота.
При появлении препятствия на близком расстоянии срабатывают ультразвуковые датчики, устроенные по принципу автомобильного парктроника. При необходимости они полностью останавливают ровер.
